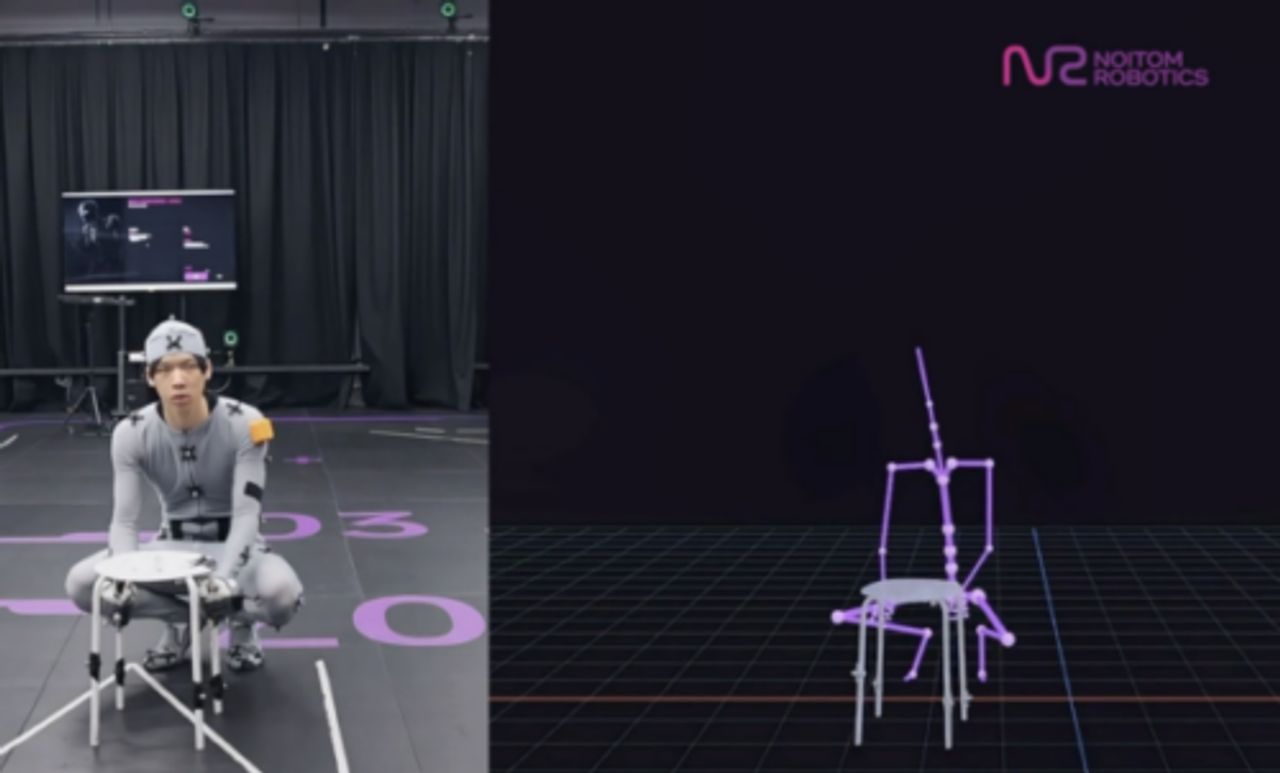
ここでの工学的命題は静かに、しかし重要である。ヒューマノイドが「何をすべきか」を決定する高レベルプランナーと、関節が「どのように」それを実行するかを制御する低レベルトラッカーを分離するというものだ。ランダム化された実行速度全体でトラッカーを訓練し、学習済み速度アダプターと組み合わせることで、システムはシミュレーションを離れた瞬間に通常ロボットを破綻させる累積誤差を吸収する。モーションキャプチャなしの実サイズ・実環境での給仕作業による検証は、商業的に重要な部分である。なぜなら、それは研究室からの脱出経路を示すからだ。
グローバルに見れば、これは変曲点に到達している。ヒューマノイド競争は、Teslaの Optimusから Figure、そして中国勢の波に至るまで、生のハードウェアデモと評価額の演出に支配されてきた。欠けていたのは、汎化可能な信頼性の高い制御スタックだった。計画と追跡を分離するアーキテクチャが事実上の標準になりつつあるのは、まさにチームが堅牢なトラッカーをタスクやプラットフォーム全体で再利用でき、オーダーメイドのロボティクスをソフトウェア層に近いものに変えるからだ。既存プレーヤーにとっての戦略的リスクは、アクチュエーターではなく制御の知的財産が防御可能な堀になることである。
日本にとって、その影響は深い。同国は ASIMOで消費者向けヒューマノイドの野心を事実上発明したが、そのリードが慎重さへと侵食されるのを見守ってきた。Toyota、Honda、Sony、そして精密部品サプライヤーの厚い層は、依然として世界クラスのハードウェアとモーションキャプチャの専門知識を保有しており、それはまさにこの学習ベースのパイプラインが消費する原材料である。機会は、完璧な身体を構築することから、あらゆる身体を有用にする適応制御とシミュレーション-実環境層を所有することへとピボットすることにある。
より困難な問いは組織的なものだ。日本の SIerや製造インテグレーターは、動作が学習されるのではなく指定される決定論的自動化や固定経路 RPAに優れている。速度認識型のデータ駆動トラッカーは、異なる筋肉を要求する。強化学習パイプライン、シミュレーションインフラ、そして確率的失敗への耐性である。ヒューマノイドをプログラマブル PLCとして扱う SIerは、作業を誤って価格設定するだろう。リターゲティング、動作再構成、ドメインランダマイゼーション能力を構築する企業は、海外のモデル開発者と日本の物流、高齢者介護、建設における深刻な労働力不足の間の統合層として位置づけることができる。
注視すべき短期的シグナルは、日本企業がハードウェアを孤立して再構築するのではなく、これらの制御フレームワークをライセンスまたは共同開発するかどうかである。分離されたアーキテクチャは参入障壁を下げ、それは両刃の剣となる。機敏なスタートアップを招き入れる一方で、ロボティクスを機械的問題ではなく学習問題として扱う意欲のある既存企業にセカンドチャンスを与えるのだ。